जब आप किसी व्यापारिक संगठन से वेट वाइप्स मशीन खरीदते हैं, तो अक्सर आप सीधे इंजीनियरिंग स्रोत से खरीदारी नहीं कर रहे होते हैं। व्यापारी निर्यात लॉजिस्टिक्स, बिक्री और सौदेबाजी के लिए जिम्मेदार हो सकता है, जबकि कोई अन्य कारखाना पीएलसी प्रोग्रामिंग, मोशन कंट्रोल आर्किटेक्चर और कोर मैकेनिकल डिज़ाइन का काम संभालता है। परिणामस्वरूप, ग्राहक और वास्तविक इंजीनियरिंग प्राधिकरण के बीच संरचनात्मक अलगाव हो जाता है। यदि आपूर्तिकर्ता मशीन को आंतरिक रूप से विकसित और प्रोग्राम नहीं करता है, तो वह मशीन के प्रदर्शन को ठीक से समझा, संशोधित या बेहतर नहीं कर सकता। वास्तव में, "निर्माता" और वास्तविक तकनीकी निर्णय लेने वालों के बीच जो संबंध दिखाई देता है, वह एक मध्यवर्ती स्तर का होता है।
तकनीकी कठिनाइयाँ आने पर, इंजीनियरिंग स्वामित्व की यह कमी बेहद महत्वपूर्ण हो जाती है। वेट वाइप्स के निर्माण के लिए स्थिर लोशन डोजिंग सिस्टम, नॉनवॉवन सब्सट्रेट्स के लिए सटीक तनाव नियंत्रण और समन्वित सर्वो गति सभी आवश्यक हैं। प्रदर्शन में अस्थिरता आने पर, जैसे कि वेब ड्रिफ्टिंग, गलत कटिंग लंबाई या डोजिंग में भिन्नता, संशोधनों के लिए अक्सर पीएलसी सोर्स कोड और मूल यांत्रिक ड्राइंग तक सीधी पहुँच की आवश्यकता होती है। आमतौर पर, एक ट्रेडिंग कंपनी के पास ये संसाधन नहीं होते हैं। इस कारण, प्रत्येक संशोधन अनुरोध को मूल कारखाने को वापस भेजना पड़ता है, जिससे प्रतिक्रिया समय बढ़ जाता है और लचीलापन कम हो जाता है। व्यापारियों के लिए अनुकूलन और ऑप्टिमाइज़ेशन अक्सर जटिल होते हैं, क्योंकि उनके पास संपादन योग्य सोर्स कोड तक पहुँच भी नहीं हो सकती है।
यह बाधा अंततः स्केलेबिलिटी और दीर्घकालिक प्रतिस्पर्धात्मकता को प्रभावित करती है। लेन एक्सटेंशन, इको-सब्सट्रेट अनुकूलता, उच्च गति कॉन्फ़िगरेशन और रोबोटिक एकीकरण जैसे अपग्रेड प्रत्यक्ष इंजीनियरिंग नियंत्रण के बिना कठिन या असंभव हो जाते हैं। असल में, मशीन अपने प्रारंभिक सेटअप में ही "लॉक" हो जाती है। दूसरी ओर, ईमानदार उत्पादन प्रतिक्रिया, आंतरिक इंजीनियरिंग स्वामित्व वाले एक वास्तविक निर्माता को गति मापदंडों को समायोजित करने, यांत्रिक संरचनाओं में सुधार करने और सॉफ़्टवेयर अपग्रेड लागू करने की अनुमति देती है। औद्योगिक विनिर्माण में परिचालन स्थिरता, लचीलापन और दीर्घकालिक निवेश पर प्रतिफल के लिए तकनीकी नियंत्रण आवश्यक है।


 Izmir, Turkey
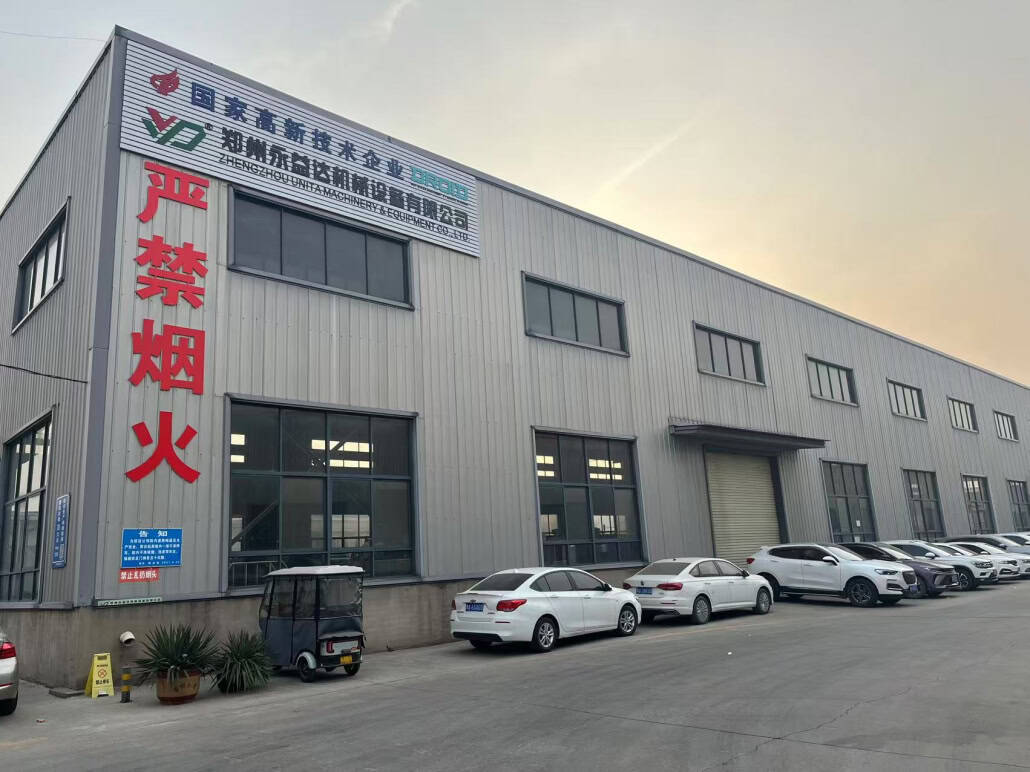
 Zhengzhou, China
 Seoul, South Korea
 Delhi, India